Quando programar robôs deixa de ser um problema de dados
Há uma aposta implícita na maior parte do capital que entrou na robótica nos últimos três anos: a de que, com demonstrações humanas suficientes, os robôs aprenderão a fazer o que os humanos fazem. A lógica é sedutora porque já funcionou uma vez, com os modelos de linguagem. Mas a robótica não é texto, e essa diferença começa a custar caro para quem assumiu que a mesma receita produziria o mesmo resultado.
O que UC Berkeley e NVIDIA apresentaram na Conferência de Aprendizado em Robótica de 2026 não é uma melhoria incremental sobre esse paradigma. É uma ruptura com ele. A proposta que denominaram robótica agêntica sustenta que o problema não era falta de dados, mas que se atacava o gargalo errado.
O platô que ninguém queria anunciar
Ken Goldberg, professor de robótica na UC Berkeley e cofundador da Ambi Robotics, há anos trabalha com fabricantes industriais, entre eles Siemens e Bosch. Seu diagnóstico é direto: o aprendizado por imitação funciona até certo ponto, e esse ponto chega mais rápido do que os investidores esperavam. "Obtém-se bom desempenho com dados no início, mas depois as coisas dão errado. Acrescentam-se mais dados. Mas então outras coisas dão errado", descreveu. Não há sinal claro de que o sistema esteja convergindo.
O problema de fundo é estrutural. Os modelos de linguagem foram treinados com uma fração significativa de todo o texto que a humanidade produziu. Não existe nenhum conjunto de dados de robótica que se aproxime dessa escala, e construí-lo fisicamente, por meio de demonstrações humanas gravadas em ambientes reais, é um processo lento e custoso. As empresas que levantaram capital sob a premissa de que os dados resolveriam tudo estão hoje diante de uma pergunta incômoda: quanto falta, e se esse "suficiente" chegará alguma vez antes que a paciência do mercado se esgote.
O que complica ainda mais o diagnóstico é que o aprendizado por imitação produz sistemas que ninguém consegue auditar com facilidade. São caixas-pretas de alto desempenho médio que podem falhar de maneiras imprevisíveis no momento menos conveniente. Para aplicações industriais, onde "falha" pode significar uma linha de produção paralisada ou uma lesão, esse perfil de risco é difícil de justificar diante de um comitê de operações.
Código em vez de dados: a virada proposta por Berkeley e NVIDIA
A robótica agêntica converte o problema de escassez de dados em um problema de geração de código. E para isso, os modelos de linguagem têm escala suficiente.
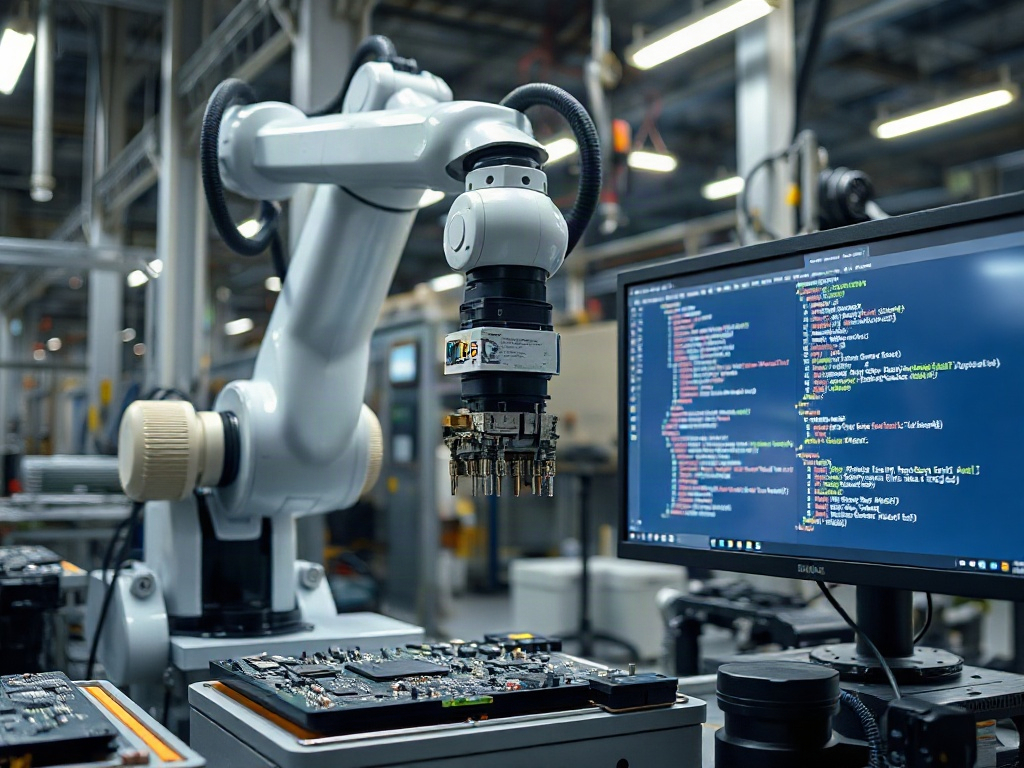
O fluxo funciona assim: um objetivo em linguagem natural, como embalar produtos em uma sacola ou depositar seringas em um contêiner de resíduos, é decomposto em subtarefas. Agentes de código especializados — sistemas de IA autônomos capazes de escrever, testar e modificar software — assumem funções específicas: percepção visual, estimação de poses, planejamento de movimento, controle do gripper. Cada agente utiliza as bibliotecas de robótica já existentes, que representam décadas de desenvolvimento em classificação de objetos, planejamento de trajetórias e controle de movimento. O código resultante é executado em simulação, os agentes identificam falhas, ajustam parâmetros e voltam a iterar.
O resultado documentado nos testes de Berkeley alcançou taxas de sucesso de até 99% nas tarefas avaliadas, comparado com aproximadamente 20% para métodos de aprendizado por imitação nessas mesmas tarefas. A diferença não é marginal.
Uma dimensão que merece atenção é a própria simulação. Configurar um ambiente simulado com precisão suficiente para que o código gerado seja útil no mundo físico tem sido historicamente uma tarefa manual intensiva. O que Goldberg e sua equipe mostraram é que um agente pode ajustar os parâmetros do simulador — iluminação, geometria, fundo — para que coincidam com um vídeo do ambiente real. A descrição de Goldberg foi eloquente: "Nos deu arrepios. Comparando lado a lado, era muito difícil distinguir a simulação do vídeo." Isso não resolve o problema de transferência física, mas elimina uma camada de trabalho de engenharia que antes exigia especialistas.
A arquitetura também inclui uma camada de controle de qualidade: um agente adversarial projetado para encontrar falhas no que outro agente produz. Spencer Huang, diretor de engenharia em robótica da NVIDIA, o descreveu com pragmatismo: "Todos sabemos que os agentes de IA podem produzir lixo. Para contrarrestar isso, usamos configurações adversariais." É uma forma de incorporar o ceticismo dentro do processo, não como correção externa, mas como parte do ciclo de desenvolvimento.
O que vale na manufatura e o que ainda não funciona fora dela
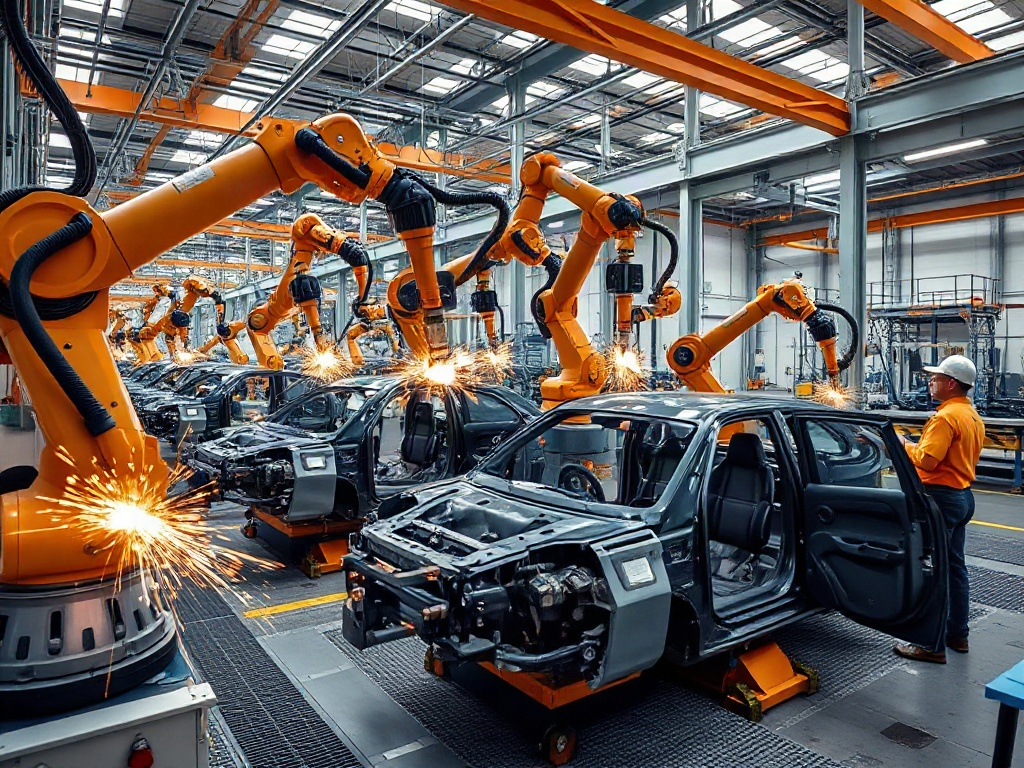
O caso mais concreto que emerge da pesquisa envolve a Wistron, fabricante taiwanesa de placas-mãe para GPUs da NVIDIA. Quando essa empresa incorpora um novo produto à sua linha, reconfigurar um único robô leva no mínimo oito horas. Com robótica agêntica, Huang afirma que esse tempo cai para um ou dois minutos. Se esse dado se confirmar na produção real, o impacto não é operacional, mas financeiro: linhas de produção mais curtas, maior utilização de equipamentos, capacidade de resposta a mudanças de produto que hoje exigem planejamento com semanas de antecedência.
O outro exemplo que Huang cita é a indústria de semicondutores, onde alguns processos de montagem exigem posicionar componentes com uma precisão de 0,3 milímetros. É um limiar que os robôs industriais convencionais, bem programados, conseguem cumprir. Não é um limiar que as plataformas de robôs humanoides atuais consigam alcançar com a repetibilidade que essa indústria exige. Para esse caso de uso, a robótica agêntica oferece algo que as apostas em humanoides de propósito geral ainda não oferecem: confiabilidade comprovável em condições de precisão extrema.
É aí que Torsten Kroeger, diretor científico da Intrinsic, a empresa de robótica do Alphabet, coloca o freio com maior rigor técnico. Seu argumento não é que a abordagem esteja errada, mas que o problema do contato físico não está resolvido por nenhum motor de física existente. A simulação pode parecer idêntica à realidade; isso não garante que o comportamento mecânico — atrito, deformação, impacto — seja modelado com a fidelidade que um robô precisa para manipular objetos em condições industriais reais. Essa lacuna não é fechada pela agência dos modelos, mas pela física do simulador. E nessa frente, o campo inteiro ainda está defasado.
Kroeger também levanta algo que terá consequências regulatórias antes que o setor o tenha resolvido conceitualmente: se os agentes geram e modificam código de robôs de forma autônoma, como se estabelece que esse código é sempre seguro. O argumento não é que os agentes falham, mas que, à medida que a escala de modificações autônomas cresce, a revisão humana se torna progressivamente menos viável. Esse é o problema de alinhamento transportado para a manufatura física, e tem consequências muito mais concretas do que no software puro.
O argumento mais interessante não é o desempenho: é a arquitetura do valor
Os resultados de benchmark são a parte mais fácil de comunicar e provavelmente a parte menos relevante para decidir se essa direção tem futuro na produção. O que importa mais é uma tese que Huang formulou perto do final de sua apresentação e que merece ser examinada com cuidado.
Seu argumento é que a inteligência geral em robótica chegará primeiro na forma de um agente que orquestra tecnologias convencionais e políticas especializadas, e não como um modelo único que aprende tudo do zero. Para o observador externo, o resultado parece inteligência geral porque o agente coordena tudo de forma coerente. Por baixo, há componentes bem definidos fazendo o que sabem fazer.
Isso tem implicações para a forma como o valor se distribui na indústria. A NVIDIA não está apostando apenas em vender computação para treinar robôs. Está apostando que o processo de desenvolvimento — simulação, geração de código, validação e reconfiguração de robôs — passe por sua infraestrutura de software. Isaac Lab-Arena, o motor de física Newton, as bibliotecas de robótica: se os agentes que geram código para robôs usam essas ferramentas por padrão porque são as disponíveis e as mais bem documentadas, a NVIDIA se torna a camada de desenvolvimento padrão da indústria, não apenas o fornecedor de chips.
Há ainda um argumento de retroalimentação que Huang mencionou explicitamente: o código gerado por agentes para robôs pode se tornar dados de treinamento para os modelos seguintes. Se isso se confirmar, a robótica agêntica não apenas resolve o problema de escassez de dados de hoje. Cria um mecanismo para gerá-los em escala, com alta qualidade e estrutura semântica clara, que os dados de demonstração humana raramente possuem.
O risco real não é que a abordagem não funcione em simulação. Já há evidências de que funciona. O risco é o que sempre acompanha as apostas que são tecnicamente corretas, mas prematuras em sua transferência para o mundo físico: que a distância entre o laboratório e a linha de produção consuma a margem de vantagem antes que o mercado possa validá-la. Os fabricantes que estão avaliando isso não estão comprando um artigo com 99% de taxa de sucesso em simulação. Estão comprando confiabilidade demonstrada em sua planta, com seus robôs, seus materiais e suas tolerâncias. Essa validação ainda está pendente, e é ela que decidirá se essa direção se torna padrão ou mais uma iteração no caminho rumo a algo que ainda está por ser definido.