Cuando programar robots deja de ser un problema de datos
Hay una apuesta implícita en la mayoría del capital que ha entrado a la robótica en los últimos tres años: que con suficientes demostraciones humanas, los robots aprenderán a hacer lo que los humanos hacen. La lógica es seductora porque ya funcionó una vez, con los modelos de lenguaje. Pero la robótica no es texto, y esa diferencia empieza a costarle caro a quienes asumieron que la misma receta produciría el mismo resultado.
Lo que UC Berkeley y NVIDIA presentaron en la Conferencia de Aprendizaje en Robótica de 2026 no es una mejora incremental sobre ese paradigma. Es una ruptura con él. La propuesta que han denominado robótica agéntica plantea que el problema no era falta de datos, sino que se estaba atacando el cuello de botella equivocado.
El plateau que nadie quería anunciar
Ken Goldberg, profesor de robótica en UC Berkeley y cofundador de Ambi Robotics, lleva años trabajando con fabricantes industriales, entre ellos Siemens y Bosch. Su diagnóstico es directo: el aprendizaje por imitación funciona hasta cierto punto, y ese punto llega más rápido de lo que los inversores esperaban. "Se obtiene buen desempeño con datos al principio, pero luego las cosas salen mal. Se agregan más datos. Pero entonces otras cosas salen mal", describió. No hay señal clara de que el sistema esté convergiendo.
El problema de fondo es estructural. Los modelos de lenguaje se entrenaron con una fracción significativa de todo el texto que la humanidad ha producido. No existe ningún dataset de robótica que se acerque a esa escala, y construirlo físicamente, mediante demostraciones humanas grabadas en entornos reales, es un proceso lento y costoso. Las empresas que levantaron capital bajo la premisa de que los datos resolverían todo están hoy frente a una pregunta incómoda: cuánto falta, y si ese "suficiente" alguna vez llegará antes de que se agote la paciencia del mercado.
Lo que complica aún más el diagnóstico es que el aprendizaje por imitación produce sistemas que nadie puede auditar con facilidad. Son cajas negras de alto desempeño promedio que pueden fallar de maneras impredecibles en el momento menos conveniente. Para aplicaciones industriales, donde "falla" puede significar una línea de producción detenida o una lesión, ese perfil de riesgo es difícil de justificar frente a un comité de operaciones.
Código en lugar de datos: el giro que propone Berkeley y NVIDIA
La robótica agéntica convierte el problema de escasez de datos en un problema de generación de código. Y para eso, los modelos de lenguaje sí tienen escala suficiente.
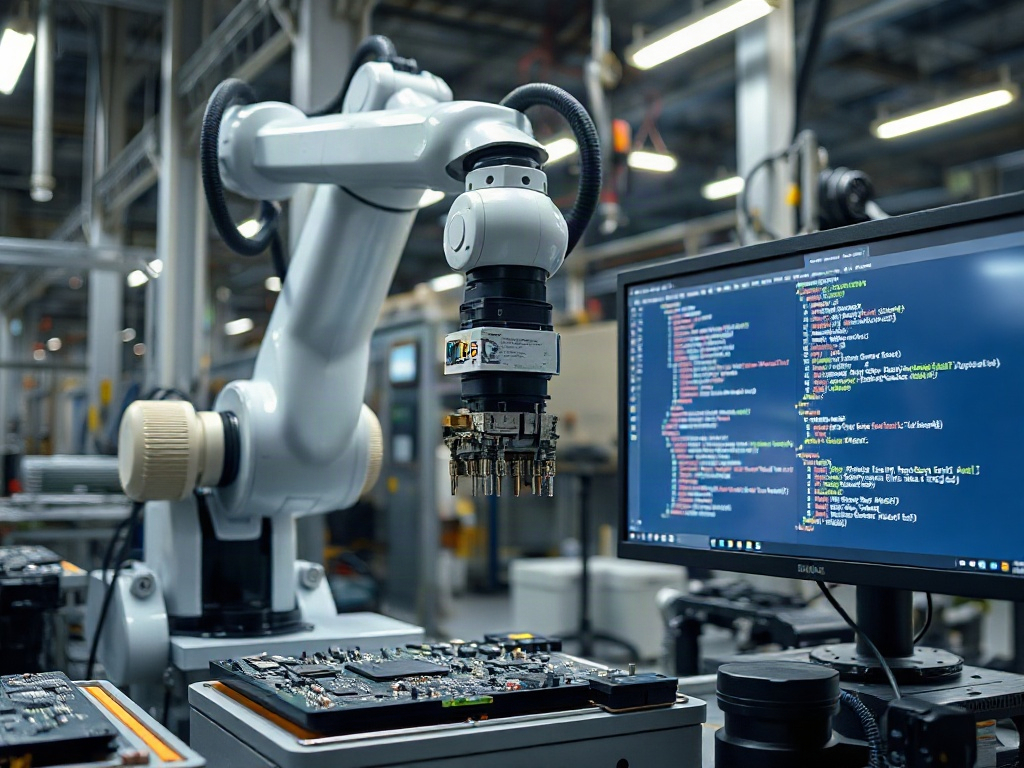
El flujo funciona así: un objetivo en lenguaje natural, como empacar productos en una bolsa o depositar jeringas en un contenedor de residuos, se descompone en subtareas. Agentes de código especializados, sistemas de IA autónomos capaces de escribir, testear y modificar software, se hacen cargo de funciones específicas: percepción visual, estimación de poses, planificación de movimiento, control del gripper. Cada agente usa las librerías de robótica ya existentes, que representan décadas de desarrollo en clasificación de objetos, planificación de trayectorias y control de movimiento. El código resultante se ejecuta en simulación, los agentes identifican fallos, ajustan parámetros y vuelven a iterar.
El resultado documentado en los tests de Berkeley alcanzó tasas de éxito de hasta 99% en las tareas evaluadas, comparado con aproximadamente 20% para métodos de aprendizaje por imitación en esas mismas tareas. La brecha no es marginal.
Una dimensión que merece atención es la simulación misma. Configurar un entorno simulado con precisión suficiente para que el código generado sea útil en el mundo físico ha sido históricamente una tarea manual intensiva. Lo que mostraron Goldberg y su equipo es que un agente puede ajustar los parámetros del simulador, iluminación, geometría, fondo, para que coincidan con un video del entorno real. La descripción de Goldberg fue elocuente: "Nos dio escalofríos. Comparando lado a lado, era muy difícil distinguir la simulación del video." Eso no resuelve el problema de transferencia física, pero elimina una capa de trabajo de ingeniería que antes requería especialistas.
La arquitectura también incluye una capa de control de calidad: un agente adversarial diseñado para encontrar fallos en lo que otro agente produce. Spencer Huang, director de ingeniería en robótica de NVIDIA, lo describió con pragmatismo: "Todos sabemos que los agentes de IA pueden producir basura. Para contrarrestar eso, usamos setups adversariales." Es una forma de incorporar el escepticismo dentro del proceso, no como corrección externa sino como parte del ciclo de desarrollo.
Lo que vale en manufactura y lo que todavía no funciona afuera
El caso más concreto que emerge de la investigación involucra a Wistron, fabricante taiwanés de placas base para GPUs de NVIDIA. Cuando esa empresa incorpora un nuevo producto a su línea, reconfigurar un solo robot toma un mínimo de ocho horas. Con robótica agéntica, Huang dice que ese tiempo cae a uno o dos minutos. Si ese dato se sostiene en producción real, el impacto no es operativo sino financiero: líneas de producción más cortas, mayor utilización de equipos, capacidad de respuesta ante cambios de producto que hoy requieren planificación con semanas de anticipación.
El otro ejemplo que Huang cita es la industria de semiconductores, donde algunos procesos de ensamblaje requieren colocar componentes con una precisión de 0.3 milímetros. Es un umbral que los robots industriales convencionales, bien programados, pueden cumplir. No es un umbral que las plataformas de robots humanoides actuales puedan alcanzar con la repetibilidad que esa industria exige. Para ese caso de uso, la robótica agéntica ofrece algo que las apuestas por humanoides de propósito general todavía no: confiabilidad comprobable en condiciones de precisión extrema.
Ahí es donde Torsten Kroeger, director científico de Intrinsic, la empresa de robótica de Alphabet, pone el freno con más rigor técnico. Su argumento no es que el enfoque esté equivocado, sino que el problema del contacto físico no está resuelto por ningún motor de física existente. La simulación puede verse idéntica a la realidad; eso no garantiza que el comportamiento mecánico, la fricción, la deformación, el impacto, se modele con la fidelidad que necesita un robot para manipular objetos en condiciones industriales reales. Ese gap no lo cierra la agencia de los modelos, lo cierra la física del simulador. Y en ese frente, el campo entero sigue rezagado.
Kroeger también plantea algo que tendrá consecuencias regulatorias antes de que el sector lo haya resuelto conceptualmente: si los agentes generan y modifican código de robots de forma autónoma, cómo se establece que ese código es siempre seguro. El argumento no es que los agentes fallen, sino que a medida que la escala de modificaciones autónomas crece, la revisión humana se vuelve progresivamente menos factible. Ese es el problema de alineación trasladado a manufactura física, y tiene consecuencias mucho más concretas que en software puro.
El argumento más interesante no es el rendimiento: es la arquitectura del valor
Los resultados de benchmark son la parte más fácil de comunicar y probablemente la parte menos relevante para decidir si esta dirección tiene futuro en producción. Lo que importa más es una tesis que Huang formuló hacia el final de su presentación y que merece examinarse con cuidado.
Su argumento es que la inteligencia general en robótica llegará primero en forma de un agente que orquesta tecnologías convencionales y políticas especializadas, no como un modelo único que aprende todo de cero. Para el observador externo, el resultado parece inteligencia general porque el agente coordina todo de forma coherente. Por debajo, hay componentes bien definidos haciendo lo que saben hacer.
Eso tiene implicaciones para cómo se distribuye el valor en la industria. NVIDIA no está apostando solo a vender cómputo para entrenar robots. Está apostando a que el proceso de desarrollo, simulación, generación de código, validación y retasking de robots pase por su infraestructura de software. Isaac Lab-Arena, el motor de física Newton, las librerías de robótica: si los agentes que generan código para robots usan esas herramientas por defecto porque son las disponibles y las bien documentadas, NVIDIA se convierte en la capa de desarrollo estándar de la industria, no solo en el proveedor de chips.
Hay además un argumento de retroalimentación que Huang mencionó explícitamente: el código generado por agentes para robots puede convertirse en datos de entrenamiento para los modelos siguientes. Si eso se cumple, la robótica agéntica no solo resuelve el problema de escasez de datos de hoy. Crea un mecanismo para generarlos a escala, con alta calidad y estructura semántica clara, que los datos de demostración humana raramente tienen.
El riesgo real no es que el enfoque no funcione en simulación. Ya hay evidencia de que funciona. El riesgo es el que siempre acompaña a las apuestas que son técnicamente correctas pero prematuras en su transferencia al mundo físico: que la distancia entre el laboratorio y la línea de producción consuma el margen de ventaja antes de que el mercado pueda validarla. Los fabricantes que están evaluando esto no están comprando un paper con 99% de tasa de éxito en simulación. Están comprando confiabilidad demostrada en su planta, con sus robots, sus materiales y sus tolerancias. Esa validación todavía está pendiente, y es la que decidirá si esta dirección se convierte en estándar o en una iteración más del camino hacia algo que todavía está por definirse.