حين تكفّ برمجة الروبوتات عن كونها مشكلة بيانات
ثمة رهانٌ ضمني يكمن وراء معظم رؤوس الأموال التي تدفّقت إلى قطاع الروبوتات خلال السنوات الثلاث الماضية: أنه مع توافر عددٍ كافٍ من العروض التوضيحية البشرية، سيتعلّم الروبوت أداء ما يؤدّيه الإنسان. المنطق مُغرٍ لأنه نجح مرةً من قبل، مع نماذج اللغة. غير أن الروبوتات ليست نصوصاً، وهذا الفارق بات يُكلّف كثيراً من الذين افترضوا أن الوصفة ذاتها ستُفضي إلى النتيجة ذاتها.
ما قدّمه الباحثون من جامعة كاليفورنيا في بيركلي وشركة NVIDIA في مؤتمر التعلّم في الروبوتات عام 2026 ليس تحسيناً تدريجياً لهذا النموذج، بل هو قطيعةٌ معه. الاقتراح الذي أطلقوا عليه اسم الروبوتات العاملة بوكلاء يطرح أن المشكلة لم تكن في شحّ البيانات، وإنما في الهجوم على نقطة الاختناق الخاطئة.
الجمود الذي لم يُرد أحدٌ الإعلان عنه
كين غولدبرغ، أستاذ الروبوتات في جامعة كاليفورنيا بيركلي والمؤسس المشارك لشركة Ambi Robotics، يعمل منذ سنوات مع مصنّعين صناعيين من بينهم Siemens وBosch. تشخيصه مباشر: التعلّم بالمحاكاة يُجدي نفعاً إلى حدٍّ معيّن، وهذا الحدّ يأتي أسرع مما يتوقّع المستثمرون. يصف الأمر قائلاً: "تحصل على أداءٍ جيد بالبيانات في البداية، ثم تبدأ الأمور بالانحراف. تُضيف بياناتٍ أكثر. لكن أشياء أخرى تنحرف بعدها". ولا توجد إشارةٌ واضحة على أن النظام يتّجه نحو التقارب.
المشكلة في جوهرها بنيوية. فقد تدرّبت نماذج اللغة على جزءٍ معتبر من كل ما أنتجته البشرية من نصوص. أما في الروبوتات فلا يوجد أي مجموعة بياناتٍ تقترب من ذلك الحجم، وبناؤها فعلياً عبر عروض توضيحية بشرية مسجّلة في بيئاتٍ حقيقية هو مسارٌ بطيء ومُكلف. الشركات التي جمعت رأس المال انطلاقاً من فرضية أن البيانات ستحلّ كلّ شيء باتت اليوم أمام سؤالٍ مُحرج: كم يبقى من الوقت، وهل سيأتي ذلك "الحجم الكافي" قبل أن ينفد صبر السوق.
ما يُعقّد التشخيص أكثر هو أن التعلّم بالمحاكاة يُنتج أنظمةً لا يستطيع أحدٌ تدقيقها بسهولة. فهي صناديق سوداء ذات أداءٍ متوسط مرتفع قد تُخفق بأساليب لا يمكن التنبّؤ بها في أسوأ اللحظات. وفي التطبيقات الصناعية، حيث قد يعني "الإخفاق" توقّف خطّ إنتاجٍ كامل أو وقوع إصابة، يصعب تبرير هذا الملفّ من المخاطر أمام لجانٍ تشغيلية.
الكود بدلاً من البيانات: التحوّل الذي تقترحه بيركلي وNVIDIA
تحوّل الروبوتات العاملة بوكلاء مشكلة شحّ البيانات إلى مشكلة توليد كود. ولهذا الغرض، تمتلك نماذج اللغة حجماً كافياً بالفعل.
تسير العملية على النحو الآتي: يُفكَّك هدفٌ محدّد بلغةٍ طبيعية، كتعبئة منتجاتٍ في كيسٍ أو إيداع حقنٍ في حاوية نفايات، إلى مهامٍ فرعية. ثم تتولّى وكلاء الكود المتخصّصة، وهي أنظمة ذكاءٍ اصطناعي مستقلة قادرة على كتابة البرامج واختبارها وتعديلها، مهاماً محدّدة: الإدراك البصري، وتقدير أوضاع الأجسام، وتخطيط الحركة، والتحكّم في أداة الإمساك. يستخدم كل وكيلٍ المكتبات الروبوتية القائمة أصلاً، والتي تمثّل عقوداً من التطوير في مجالات تصنيف الأجسام وتخطيط المسارات والتحكّم في الحركة. يُنفَّذ الكود الناتج في المحاكاة، ويُحدّد الوكلاء مواطن الإخفاق، ويضبطون المعاملات، ثم يعيدون التكرار.
وقد بلغت النتائج الموثّقة في اختبارات بيركلي معدّلات نجاحٍ تصل إلى 99% في المهام المُقيَّمة، مقارنةً بنحو 20% لأساليب التعلّم بالمحاكاة في المهام ذاتها. الفجوة ليست هامشية.
ثمة بُعدٌ يستحقّ الانتباه وهو المحاكاة ذاتها. فقد كان إعداد بيئة محاكاةٍ بدقةٍ كافية لجعل الكود المُولَّد مفيداً في العالم المادي مهمةً يدوية مكثّفة على مرّ التاريخ. ما أظهره غولدبرغ وفريقه هو أن وكيلاً ما يستطيع ضبط معاملات جهاز المحاكاة، كالإضاءة والهندسة والخلفية، لتتطابق مع مقطع فيديو للبيئة الحقيقية. كان وصف غولدبرغ بليغاً: "أصابنا القشعريرة. بمقارنة الصورتين جنباً إلى جنب، كان من الصعب جداً التمييز بين المحاكاة والفيديو." هذا لا يحلّ إشكالية النقل إلى البيئة المادية، لكنه يُزيل طبقةً من عمل الهندسة كانت تستلزم متخصّصين من قبل.
تشمل البنية أيضاً طبقة ضمان جودة: وكيلٌ معارض مُصمَّم للبحث عن الإخفاقات فيما ينتجه وكيلٌ آخر. وصفه سبنسر هوانغ، مدير هندسة الروبوتات في NVIDIA، بواقعية: "نعلم جميعاً أن وكلاء الذكاء الاصطناعي قد ينتجون هراءً. لمواجهة ذلك، نستخدم إعداداتٍ معارضة." إنها طريقةٌ لإدراج الشكّ داخل العملية ذاتها، لا كتصحيحٍ خارجي بل كجزءٍ من دورة التطوير.
ما ينجح في التصنيع وما لا يزال يتعثّر خارجه
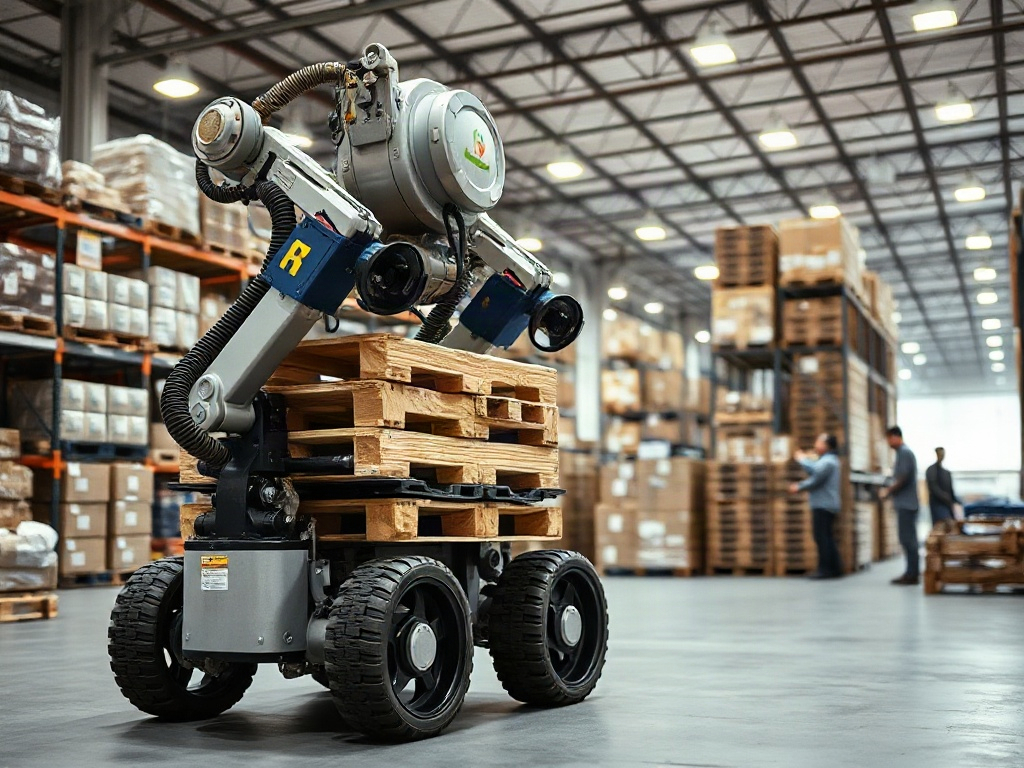
أبرز الحالات الملموسة التي تبرز من هذا البحث تتعلّق بشركة Wistron، المصنّع التايواني لألواح الدوائر الأساسية لوحدات معالجة الرسوميات الخاصة بـNVIDIA. حين تُدرج هذه الشركة منتجاً جديداً في خطّها، يستغرق إعادة تهيئة روبوتٍ واحدٍ ما لا يقلّ عن ثماني ساعات. مع الروبوتات العاملة بوكلاء، يقول هوانغ إن هذا الوقت يتقلّص إلى دقيقةٍ أو دقيقتين. إن صمدت هذه البيانات في الإنتاج الفعلي، فإن الأثر لن يكون تشغيلياً فحسب، بل مالياً كذلك: خطوط إنتاجٍ أقصر، وتشغيلٌ أعلى للمعدّات، وقدرةٌ على الاستجابة لتغييرات المنتج التي تستلزم اليوم تخطيطاً مسبقاً بأسابيع.
المثال الآخر الذي يستشهد به هوانغ هو صناعة أشباه الموصّلات، حيث تستلزم بعض عمليات التجميع وضع مكوّناتٍ بدقةٍ تبلغ 0.3 ملليمتر. هذا عتبةٌ تستطيع الروبوتات الصناعية التقليدية المبرمجة جيداً الوفاء بها. لكنها عتبةٌ لا تستطيع منصّات الروبوتات الإنسانية الشكل الحالية بلوغها بالتكراريّة التي تفرضها تلك الصناعة. لحالة الاستخدام هذه، تقدّم الروبوتات العاملة بوكلاء ما لا تستطيع الرهانات على الروبوتات ذات الأغراض العامة تقديمه بعد: موثوقيةٌ قابلةٌ للإثبات في ظروف الدقة القصوى.
هنا يضع تورستن كروغر، المدير العلمي لشركة Intrinsic، الذراع الروبوتية لشركة Alphabet، الفرامل بصرامةٍ تقنيةٍ أكبر. لا يزعم أن المنهج خاطئ، وإنما يؤكّد أن مشكلة التلامس الفيزيائي لم يحلّها أي محرك فيزياءٍ قائم. قد تبدو المحاكاة مطابقةً تماماً للواقع؛ غير أن ذلك لا يضمن أن السلوك الميكانيكي، من احتكاكٍ وتشوّهٍ وصدمة، يُنمذَج بالأمانة التي يحتاجها الروبوت للتعامل مع الأجسام في ظروف صناعية حقيقية. هذه الفجوة لا يسدّها وكالة النماذج، بل يسدّها محرك الفيزياء. وعلى هذه الجبهة، لا يزال المجال بأسره متأخّراً.
يطرح كروغر أيضاً ما سيكون له تداعياتٌ تنظيمية قبل أن يحلّ القطاع الإشكالية على المستوى المفاهيمي: إذا كان الوكلاء يُولّدون كود الروبوتات ويعدّلونه باستقلالية، فكيف يُثبَت أن هذا الكود آمنٌ دائماً. الحجّة ليست أن الوكلاء يُخفقون، بل أنه كلّما اتّسع نطاق التعديلات المستقلّة، أصبحت المراجعة البشرية أقلّ جدوى تدريجياً. وهذه هي مشكلة المواءمة منقولةً إلى التصنيع المادي، وتبعاتها أكثر ملموسيةً بكثيرٍ مما هي عليه في البرمجيات الصرفة.
الحجّة الأكثر إثارةً ليست الأداء: بل بنية القيمة
نتائج المعايير القياسية هي الجزء الأسهل في التواصل، وعلى الأرجح الجزء الأقلّ أهميةً لتقرير ما إذا كان هذا التوجّه له مستقبلٌ في الإنتاج الفعلي. ما يهمّ أكثر هو أطروحةٌ صاغها هوانغ نحو نهاية عرضه التقديمي وتستحقّ الفحص الدقيق.
حجّته أن الذكاء العام في الروبوتات سيأتي أوّلاً في هيئة وكيلٍ يُنسّق بين التقنيات التقليدية والسياسات المتخصّصة، لا في هيئة نموذجٍ وحيد يتعلّم كل شيءٍ من الصفر. بالنسبة للمراقب الخارجي، تبدو النتيجة وكأنها ذكاءٌ عام لأن الوكيل يُنسّق كل شيءٍ بصورةٍ متّسقة. أما في العمق، فتوجد مكوّناتٌ محدّدة المعالم تؤدّي ما تُتقنه.
لهذا تداعياتٌ على توزيع القيمة في الصناعة. لا تراهن NVIDIA على مجرّد بيع القدرة الحاسوبية لتدريب الروبوتات. بل تراهن على أن مسار التطوير كاملاً، من محاكاةٍ وتوليد كودٍ وتحقّقٍ وإعادة تهيئة الروبوتات، يمرّ عبر بنيتها التحتية البرمجية. Isaac Lab-Arena ومحرك الفيزياء Newton ومكتبات الروبوتات: إن كان الوكلاء الذين يُولّدون كوداً للروبوتات يستخدمون هذه الأدوات بشكلٍ افتراضي لأنها المتاحة وجيّدة التوثيق، فإن NVIDIA تُصبح الطبقة المعيارية لتطوير الصناعة، لا مجرّد مورّدٍ للرقائق.
ثمة أيضاً حجّة تغذيةٍ عكسية أشار إليها هوانغ صراحةً: قد يتحوّل الكود الذي يُولّده الوكلاء للروبوتات إلى بياناتٍ تدريبية للنماذج التالية. إن تحقّق ذلك، فإن الروبوتات العاملة بوكلاء لا تحلّ مشكلة شحّ البيانات اليوم فحسب، بل تخلق آليةً لتوليدها على نطاقٍ واسع، بجودةٍ عالية وبنيةٍ دلالية واضحة، نادراً ما تتّسم بها بيانات العروض التوضيحية البشرية.
الخطر الحقيقي ليس في أن المنهج لا يعمل في المحاكاة، إذ ثمة دليلٌ على أنه يعمل فعلاً. الخطر هو ذلك الذي يلازم دائماً الرهانات الصحيحة تقنياً لكن المبكّرة في انتقالها إلى العالم المادي: أن المسافة بين المختبر وخطّ الإنتاج قد تستنزف هامش التفوّق قبل أن يتمكّن السوق من التحقّق منه. المصنّعون الذين يدرسون هذا الأمر لا يشترون ورقةً بحثية بمعدّل نجاحٍ 99% في المحاكاة. بل يشترون موثوقيةً مُثبتة في منشآتهم، مع روبوتاتهم ومواد إنتاجهم وهوامش تفاوتهم. هذا التحقّق لا يزال معلّقاً، وهو الذي سيُقرّر إن كان هذا التوجّه سيُصبح معياراً أم مجرّد تكرارٍ آخر على الطريق نحو شيءٍ لا يزال ينتظر التحديد.